


Výběr systému servomotoru pro konstrukci stroje začíná pochopením součástí, které tvoří servomotor nebo systém servopohonu. Servosystémy jsou systémy s uzavřenou smyčkou používané k ovládání určitých požadovaných pohybů. Zahrnují zpětnovazební zařízení, které poskytuje konstantní informace mezi motorem a řidičem pro přesné řízení polohy, rychlosti a točivého momentu poháněného mechanismu.
QXR Vysoce výkonný servomotor motoru DDR
Typicky jsou konstrukce servomotorů vysoce dynamické systémy, které zahrnují řízení zátěže pro rychlé zrychlení a zpomalení. Pracují ve čtyřech kvadrantech, což znamená, že mohou řídit točivý moment a otáčky, jak kladné, tak záporné.
Servopohonný výběr vyžaduje systematické řešení. Jinými slovy, holistický přístup, který bere v úvahu celkové mechanické, elektrické a programovací parametry. Systém zahrnuje určení mechanického zatížení, pohybových křivek (včetně požadavků na polohování), charakteristik servomotoru a prostředí, ve kterém se motor a další součásti nacházejí; Zejména když motor běží téměř konstantní rychlostí, má to dopad na hotové výrobky, materiály a/nebo samotný proces.
Parametry mechanického zatížení a pohybové křivky
Začněme pochopením toho, co znamenají požadavky na mechanické zatížení a pohyb. Základní newtonovská fyzika tvrdí, že síla (nebo točivý moment ve směru rotace) je úměrná hmotnosti (rotační setrvačnosti) krát zrychlení, bez ohledu na to, zda je zrychlení kladné nebo záporné. V kontextu návrhu pohybu má konstrukce stroje svou kvalitu a kvalitu zatížení, které nese.
Proto je důležité určit mechanické části – především kvalitu pohybu a požadovanou křivku pohybu. Metody převodu rotačního pohybu na lineární pohyb se značně liší a jsou ovlivněny faktory, jako je přesnost, zatížení, dynamika pohybu a prostředí.
Jakmile pochopíte použitý mechanismus, pochopení dynamiky pohybu je důležité pro určení nejlepšího řešení servomotoru. Křivka pohybu zahrnuje nejen pohyb z jednoho bodu do druhého, ale také funkce, které mohou být v tomto pohybu použity, jako je tah spojený s obráběním součástí. Zrychlení, rovnoměrnost a zpomalení, stejně jako doby setrvání a pauzy, jsou všechny zahrnuty do celkové pohybové křivky systému. Indexační pohyby mohou být jednoduchý trojúhelníkový pohyb, proměnný lichoběžník nebo 1/3-1/3-1/3 (nejefektivnější pohyb spojený s RMS točivým momentem).
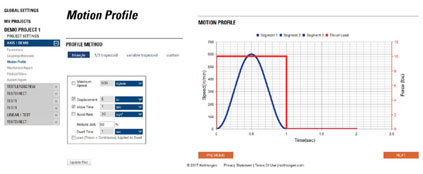
Nástroj pro výběr a výběr servosystému
Mnoho dodavatelů nabízí nástroje pro výběr a výběr, které uživatelům pomáhají vytvářet profily pohybu na základě požadavků na pohyb jejich aplikací. Většina softwarových nástrojů, jako je platforma Motioneering společnosti Kollmorgen, poskytuje různé popisy pohybu, které vám pomohou vypočítat zrychlení, dobu pohybu, vzdálenost, rychlost a dobu setrvání. Obrázek 1 ukazuje základní křivku 1/3-1/3-1/3 s 50procentním zrychlením zavedeným pro vyhlazení zrychlení. V tomto příkladu jsme se rozhodli posunout o 8 palců za 1 sekundu a použít 50 procent zrychlení a 2 sekundy prodlevy. Systém vypočítává pohyb na základě 1/3 doby zrychlení, 1/3 konstantní rychlosti a 1/3 zpomalení. Maximální rychlost vypočítaná nástrojem je 720in/min. Můžete vidět obrys křivky "S" (na základě 50procentního zrychlení). Navíc je pro tento pohyb vidět, že na příčnou část pohybu je aplikováno tahové zatížení (červená čára). -- tato pohybová křivka se pravděpodobně obrábí. Dobu prodlevy lze také zobrazit jako 3 sekundy. Část prodlevy je důležitá, protože všechny parametry spojené s touto křivkou budou použity k výpočtu efektivního momentu, což bude metrika, kterou použijeme pro výběr správného motoru. Kromě pohybových křivek je také důležité porozumět skutečným požadavkům na umístění zátěží z hlediska rozlišení, přesnosti a opakovatelnosti. To bude přímo ovlivněno výběrem zpětnovazebních zařízení a (výrazněji) prázdnou hybností mechanických armatur v podobě vůle a pružnosti.
Pokud návrh nemůže používat řešení motoru s přímým pohonem, bude zahrnovat nějaký typ mechanické převodovky. Rotační lineární přenos síly (přeměna výstupu rotačního motoru na dráhu hřídele) může být prováděn řemenicovým pohonem nebo šroubovými mechanismy, jako jsou kuličkové šrouby. Rotační pohon obsahuje převodovku nebo sestavu řemenového pohonu, takže jako retardéry lze použít řemenice různých velikostí. V některých aplikacích se pohybující části významně podílejí na celkové pohybové hmotě. Speciálním případem je hmotnost hřídele stroje, která se musí přesunout, aby se změnila --, například při distribuci nebo zpracování robotického systému. Celková změna zatížení může být faktorem při seřizování servopohonu.
Součásti v pohybu musí sečíst svou setrvačnost a odrazit ji zpět na hřídel motoru. Kromě setrvačnosti je třeba vzít v úvahu vnější síly, tření a neúčinnost.
Environmentální aspekty při návrhu servomotorů
Není všemu konec. Při určování konstrukce serva mohou pouze určité dostupné mechanismy ekonomicky a efektivně zajistit požadovaný pohyb, nosnost a přesnost. Jedním z aspektů, který je často přehlížen, je prostředí, ve kterém servosystém pracuje. Většina servomotorů je dimenzována pro provoz při 40 C - velmi teplé prostředí, ale typické v mnoha továrních a průmyslových nastaveních.
Tepelná odolnost řídicí elektroniky není příliš vysoká, a protože jsou také dimenzovány na 40 stupňů C, řízení okolní teploty, kde pracuje, je výzvou. Pro udržení správných podmínek prostředí (teplota a vlhkost) je obvykle vyžadováno nucené chlazení v rozvaděči. Proto je třeba zvážit umístění motoru a ovladače. Motor lze samozřejmě nainstalovat nebo integrovat přímo do zařízení pro pohon nosného mechanismu. Naproti tomu pohon v centralizovaném řešení je umístěn v rozvaděči -- obvykle potřebuje chlazení.
Výrobci definují částečný výkon motoru podle podmínek prostředí, ve kterých motor pracuje. Jak bylo uvedeno výše, mnoho konstruktérů předpokládá, že motor je dimenzován pro okolní teplotu 40 °C, ale občas je uvedena specifikace motoru 25 °C. Při posuzování specifikací je proto třeba věnovat pozornost publikovaným referenčním hodnotám. Pokud okolní teplota stroje překročí jmenovitou okolní teplotu, motor nedosáhne jmenovitého výkonu.
Jiné podmínky prostředí mohou ovlivnit laky a těsnění motoru a další mechanické dílčí součásti. Prach, špína, vlhkost, oplachování sprejem, hygienické požadavky, výbušná prostředí, vakuové prostředí a záření – to vše vyžaduje speciální servomotor s fyzikálními vlastnostmi přizpůsobenými aktuálnímu drsnému prostředí.
Výběrový proces
Při určování požadovaného složení motorového/pohonného systému je velká část úsilí o včasném výběru mechanická a ekologická. Nyní, když si uživatel vybere konečný produkt, je třeba vzít v úvahu zbývající součásti systému, které systém obsahuje. Mechanické faktory a faktory prostředí budou i nadále ovlivňovat prvky zpětné vazby, zapojení a konečný výběr architektury řízení.
Úvahy o zpětné vazbě a charakteristiky servomotoru
Podle definice mají servosystémy zpětnovazební zařízení, která během provozu měří rychlost, polohu a další systémové parametry. Výrobci mohou mít omezené možnosti, ale je důležité pečlivě zvážit specifické parametry aplikace, včetně nárazového zatížení a přesnosti polohování a také opakovatelnosti. Rotační transformátory mají často vynikající výkon v drsném prostředí, zejména pro vyšší rázové zatížení. Rotační transformátor je rotační transformátor skládající se z vinutí cívky s částmi statoru a rotoru kolem jádra. Tato konstrukce umožňuje provoz při vyšších teplotách a větší toleranci vůči vysokým nárazovým zatížením než kodéry, které mohou obsahovat skleněné kotoučové prvky.
Sinusové kodéry mohou poskytovat vysoké rozlišení, až 24 bitů a více, pro optimální přesnost polohování. Některé hybridní enkodéry mohou poskytnout robustnost rotačního transformátoru s lepším rozlišením. Tyto inteligentní enkodéry jsou založeny na rotačních transformátorech s elektronickými součástkami, které interpretují sinusové a kosinusové signály a převádějí je na digitální signál s vysokým rozlišením, který bude předán servomotoru pro použití při zpětné vazbě rychlosti a polohy.
V současné době nejnovější kodéry nabízejí řadu komunikačních protokolů (EnDAT, BiSS a DSL) a poskytují vysoké rozlišení a schopnosti s nízkým šumem, aby pomohly dosáhnout optimálních signálů zpětné vazby do servo ovladačů a ovladačů.
Další možností zpětné vazby, která závisí na požadavcích aplikace, je, zda chcete zpětnou vazbu absolutní nebo přírůstkovou. V otočném systému můžete počítat od 0, jakmile dokončíte otočení o 360 stupňů pomocí jediného otočení zařízení. Víceotáčkový absolutní enkodér informuje systém o své poloze, nejen o poloze motoru při otočení o 360 stupňů, ale také o počtu otáček, které dokončil v každém směru. Takže přesně ví, kde to je. Je důležité to vědět a kde jsou umístěny nástroje a další osy. Jednoduché inkrementální enkodéry naproti tomu dokážou určit polohu při jediném otočení, ale až po nalezení nuly v cyklu zapnutí. Výsledkem je, že uživatel nebude vědět, kolik cyklů bylo dokončeno, a dokonce ani absolutní polohu
při zapnutí se otočí o 360 stupňů.
Kromě servomotoru a samotného servomotoru je důležité také skutečné propojení mezi nimi. Flexibilita kabelu (definovaná jeho povoleným poloměrem ohybu) je hlavním hlediskem, zvláště když se kabel pohybuje s hřídelí.
Délka kabelu může být omezena typem uvažovaného kodéru. Parametry kabelu, jako je impedance a pokles napětí, v kombinaci se silou signálu kodéru, jsou klíčovými faktory při zvažování délky. Některá z novějších zařízení nabízených na trhu přenášejí sériové informace do ovladačů (jako DSL, EnDat a BiSS) velmi vysokou přenosovou rychlostí, která bude ovlivněna délkou, zejména impedancí a odstupem signálu od šumu. Dokonce i konektor hraje roli ve smyčce "zpětné vazby", protože konektor potřebuje zpracovávat různé signály generované z těchto zařízení. Další faktor délky kabelu související s výkonem motoru souvisí s vysokými spínacími frekvencemi používanými v dnešních PWM ovladačích. V napájecím kabelu motoru je hluk. Když se kabel prodlouží a přiblíží se polovině vlnové délky na kabelu, vytvoří se anténa. Anténa bude odesílat nebo přijímat informace (v tomto případě generující šum), které by neměly být přítomny ve vysoce výkonném systému.
Poslední parametr: řízení pohybu a síť -- centralizovaná versus decentralizovaná
Posledním faktorem, který může způsobit duplikaci celkového procesu návrhu (a změnit další specifikované komponenty návrhu), je architektura systému. Technik se musí zeptat: Mám se zaměřit na centralizovaný řídicí systém s ovladači, ovladači a podpůrnou elektronikou zabalenými v centralizované skříni, nebo je ziskovější a nákladově efektivnější distribuovat ovladače napříč strojem (přístup distribuovaných systémů)? Stroj s více osami, které mohou být rozptýleny po celém stroji, by byl ideálním kandidátem pro distribuované řešení. Tato metoda může výrazně snížit požadavky na kabely a ušetřit náklady spojené s kabeláží dlouhých kabelů a kabelových štěrbin a podpěr, které jsou s těmito kabely spojeny. Přemístěním ovladače ze stroje se navíc zmenšuje velikost skříně potřebné pro umístění řídicích a podpůrných elektronických součástek, čímž se opět snižují náklady a požadavky na chlazení uvnitř skříně. Na druhou stranu stroje, které jsou kompaktní a mají méně náprav, nebudou těžit z tradičního
centralizovaný přístup.
závěr
Při výběru servosystému pro aplikaci je třeba vzít v úvahu mnoho věcí, z nichž mnohé byly popsány v tomto článku. Další volba, která ovlivňuje výběr komponent, ovládá systém. Typ řízení je obvykle specifikován v rané fázi diskusí o návrhu stroje a závisí na řadě faktorů, zatímco výběr řízení obvykle závisí na volbě komunikačních standardů fieldbus.