


Řízení pohybu je jedním z jader v oblasti průmyslového řízení, které hraje obrovskou roli v tisku, balení, montáži a dalších průmyslových scénářích. Řízení pohybu vzniklo z řízení motoru, úkolem řízení motoru je řídit jeden moment motoru, rychlost, polohu a další parametry tak, aby motor dokončil zadanou akci. Řízení pohybu je založeno na řízení motoru, aby bylo dosaženo ovládání více motorů, systém řízení pohybu automaticky koordinuje více motorů, aby dokončil zadaný pohyb. Použití komplexního a přesného systému řízení pohybu nejen výrazně snižuje výrobní náklady, ale také snižuje výskyt chybných operací při zpracování a zlepšuje kvalitu výrobků. V dnešní době, s rychlým rozvojem technologie automatizace průmyslové výroby, jsou v logistickém průmyslu a na velkých montážních linkách široce používány různé systémy řízení pohybu.
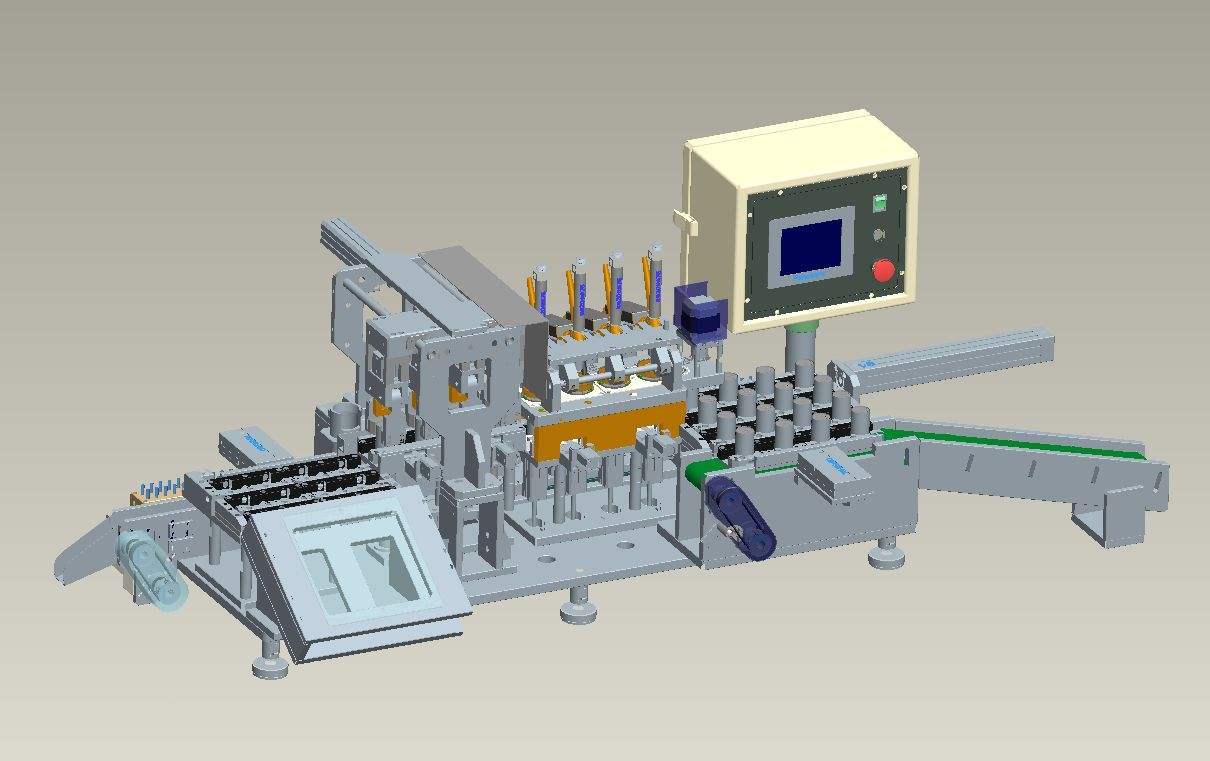
Robotické rameno, které se často objevuje v naší vizi, je nejkritičtějším článkem systému řízení pohybu, který pomáhá průmyslové výrobě. V současnosti má nejpokročilejší robotické rameno na světě 7 bezpřevodových kloubů, každý motor pohání kloubový pohyb. Když je manipulátor v běžném provozu, systém řízení pohybu koordinuje současně sedm motorů, takže manipulátor může snadno uchopit předměty na libovolné pozici v prostoru. Nejen to, může plnit další složité funkce, dokonce může lidem pomoci uklízet nebo hrát na nástroj.
Před několika lety se na internetu objevili zametací roboti jako ztělesnění ovládání pohybu. Systém řízení pohybu bude pohánět motor k provádění různých akcí, takže robot může úkol dokončit efektivně. V továrně je rameno robota široce používáno v montážní lince, v montážní lince pro výrobu automobilů může rameno robota snadno zvednout desítky kilogramů nebo dokonce stovky kilogramů dílů pro dokončení svařování a montáže. Vidíme, že systémy řízení pohybu se nepoužívají pouze v průmyslu, ale také v našich životech.
Pro pochopení systému řízení pohybu je nutné se zaměřit na vykonavatele pohybového povelu – motor. Většina motorů používaných v systému řízení pohybu jsou krokové motory a servomotory. Následující Xiaobian stručně představí dva druhy motorů.
1 krokový motor
Krokový motor může transformovat vstupní pulzní signál na úhlové posunutí, při normálním provozu krokového motoru závisí rychlost motoru, poloha, plus nebo mínus rychlost pouze na frekvenci a počtu pulzních signálů a není ovlivněna změnou zatížení . Když ovladač krokového motoru obdrží pulzní signál, pohání krokový motor tak, aby se otáčel pod pevným úhlem v nastaveném směru. Říká se tomu „krokový úhel“ a jeho rotace se provádí krok za krokem, krok za krokem, a od toho má motor nevlastního syna své jméno.
2 Servomotor
Servomotor převádí přijatý elektrický signál na výstup úhlového posunutí na hřídeli motoru. Ovladač servomotoru řídí třífázovou elektřinu za účelem vytvoření elektromagnetického pole a rotor se otáčí působením magnetického pole. Kodér servomotoru vrací signál zpět do driveru a driver nastavuje úhel natočení rotoru podle srovnání mezi zpětnovazební hodnotou a cílovou hodnotou.
Porovnání dvou typů motorů
1. Různé metody řízení
Krokový motor využívá řízení s otevřenou smyčkou, servomotor přijímá řízení s uzavřenou smyčkou, rozdíl mezi těmito dvěma způsoby řízení je v tom, že řízení s uzavřenou smyčkou porovná cílovou hodnotu a skutečnou hodnotu, upraví polohu motoru ve srovnání s přesností řízení Servomotor je lepší než krokový motor.
2. Rozdílná přesnost ovládání
Čím více fází má krokový motor, tím vyšší bude jeho přesnost. {{0}}fázový motor má nízkou cenu, ale vibrace jsou velké při nízké rychlosti a točivý moment rychle klesá při vysoké rychlosti. 5-fázový motor má malé vibrace a dobrý vysokorychlostní výkon, který je o 30~50 procent vyšší než rychlost 2-fázového motoru, a v některých případech může dokonce nahradit servomotor. Servomotor má svůj vlastní enkodér, čím větší je měřítko enkodéru, tím vyšší je přesnost. Obecně platí, že přesnost servomotoru je ekvivalentní úhlu kroku 0,036 stupně krokového motoru, samozřejmě neexistuje žádný tak malý krok Úhel krokového motoru, úhel kroku obecného krokového motoru je 1,8, výše uvedené je jen metaforou, takže při implementaci vysoce přesného řízení pohybu výkon servomotoru daleko přesahuje krokový motor.
3. Různé nízkofrekvenční charakteristiky
Na rozdíl od servomotorů využívají krokové motory technologii tlumení nebo technologii dělení k překonání jevu vibrací při nízké rychlosti při nízké rychlosti. Krokový motor při nízké rychlosti je stále náchylný k vibracím a servomotor bez ohledu na vysokou rychlost nebo nízkou rychlost se neobjeví jevem vibrací.
4. Různé sportovní výkony
Krokový motor pro řízení s otevřenou smyčkou, spouštěcí frekvence je příliš vysoká nebo zatížení je příliš velké, snadno způsobí jev skokové ztráty, rychlost zastavení je příliš vysoká, snadno se překročí jev, servomotor pro řízení s uzavřenou smyčkou, servopohon může přímo vzorkovat zpětnou vazbu signálem vnitřní otáčkové smyčky a polohové smyčky tvořené kodérem motoru se obecně neobjeví jev skokové ztráty nebo překmitu.
5. Rychlost se podle toho mění
Krokovému motoru trvá zrychlení ze statické na pracovní rychlost stovky milisekund, zatímco servomotoru obvykle trvá jen několik milisekund, což lze použít pro případy řízení vyžadující rychlý start a zastavení.
Z výše uvedeného srovnání je servomotor v mnoha ohledech výkonu lepší než krokový motor, to jsme my při výběru modelu motoru, když jsou všechny servomotory na lince? Není tomu tak, cena servomotoru bude mnohem vyšší než krokového motoru, krokový motor porazí servomotor z hlediska nákladů, po zvládnutí charakteristik dvou motorů, podle různých potřeb, je zvláště důležité vybrat správný typ motoru.
Systémy řízení pohybu se neskládají pouze z motorů a pohonů, ale důležitější než ně je řízení, řídicí schémata nebo algoritmy, které koordinují pohyb více motorů. Například existuje pohybový systém, ve kterém je točna poháněná dvěma motory naplněna fólií, takže fólii lze odvíjet z jedné točny na druhou nastavenou rychlostí bez porušení. V procesu navíjení filmu se průměr navíjení dvou gramofonů bude neustále měnit. Aby se fólie nepřetrhla a splnila zadanou rychlost navíjení fólie, je nutné neustále upravovat otáčky dvou motorů. V tomto případě je zapotřebí PID algoritmus pro řízení v uzavřené smyčce, takže zpětná vazba řízeného objektu: napětí ovlivňuje rychlost motoru. Tímto způsobem, v závislosti na výkonu rychlé odezvy servomotoru, se rychlost sníží, když je napětí příliš velké, a rychlost se zrychlí, když je napětí příliš malé. Při neustálém nastavování odpovídá napětí a rychlost navíjení fólie požadavkům.
Kromě PID algoritmu se v řídicím systému manipulátoru používá také algoritmus doplňku pohybové diference se 6 stupni volnosti nebo dokonce 7 stupni volnosti, aby bylo zajištěno, že manipulátor najede do určené polohy. Kvalita schématu systému řízení pohybu určuje, zda je systém bezpečný a spolehlivý a zda je jeho účinnost vysoká. Díky vynikající schopnosti navrhovat programy budeme konkurenceschopnější.