


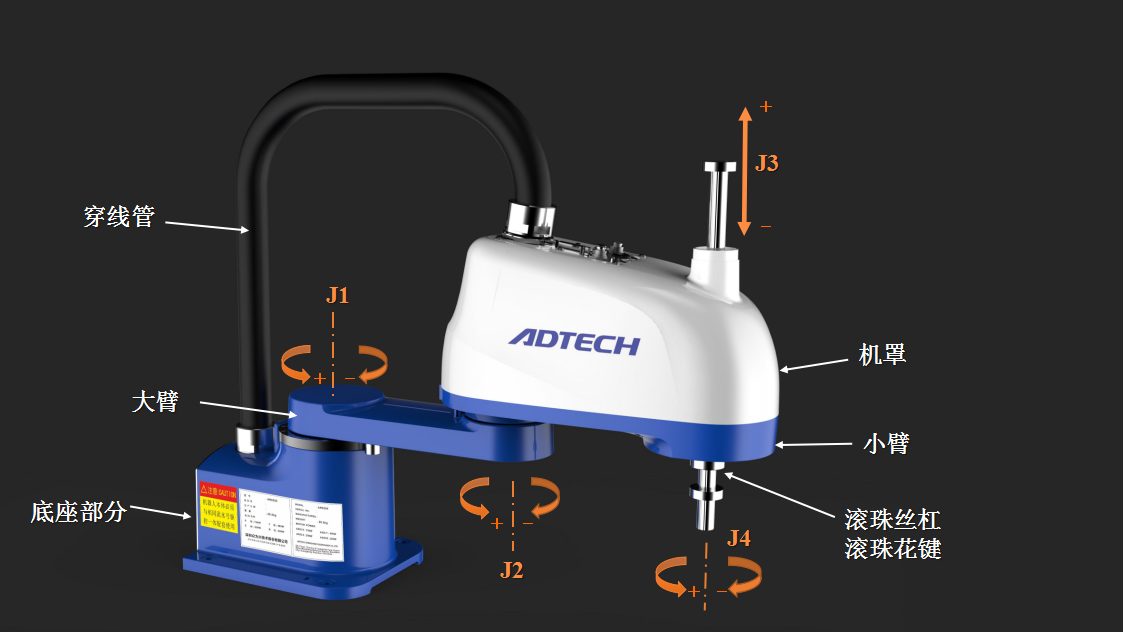
Charakteristika řídicího systému robota
Struktura robota využívá prostorovou otevřenou spojovací strukturu a pohyb každého kloubu je nezávislý. Aby bylo možné realizovat trajektorii pohybu koncového bodu, je zapotřebí koordinace pohybu více kloubů. Proto je jeho řídicí systém mnohem složitější než běžný řídicí systém s následujícími vlastnostmi:
1. Řízení robota úzce souvisí se strukturální kinematikou a dynamikou. Stav ruky robota lze popsat v různých souřadnicích. Podle potřeby zvolit jiný referenční souřadnicový systém a provést příslušnou transformaci souřadnic;
2. Často je vyžadováno řešení dopředných a inverzních problémů pohybu. Dále je nutné uvažovat i vliv setrvačných sil, vnějších sil (včetně gravitace), Coriolisových sil a dostředivých sil.
3, jednoduchý robot má také alespoň 3 až 5 stupňů volnosti, složitější roboty mají více než tucet, nebo dokonce desítky stupňů volnosti. Každý stupeň volnosti obecně obsahuje servo mechanismus, který musí být koordinován, aby vytvořil víceproměnný řídicí systém.
4. Organicky koordinujte více nezávislých servosystémů, aby fungovaly podle lidské vůle, a dokonce robotovi dodali určitou inteligenci. Tento úkol může dokončit pouze počítač. Proto musí být řídicím systémem robota počítačový systém.
5, matematický model popisující stav a pohyb robota je nelineární model s různými stavy a změnami vnějších sil, mění se i jeho parametry a mezi proměnnými stále existuje vazba.
6, pohyb robota může být prováděn různými způsoby a cestami, proto existuje "optimální" problém. Pokročilí roboti dokážou pomocí metod umělé inteligence vytvořit obrovskou informační základnu s počítači, s pomocí informační základny pro řízení, rozhodování, řízení a provoz.
Tradiční automatika není zaměřena na vlastní činnost, zatímco řídicí systém průmyslového robota se zaměřuje spíše na vztah mezi tělem a objektem operace.
Proto je řídicí systém robota spřažený, nelineární systém řízení s více proměnnými úzce související s principy kinematiky a dynamiky.
Vzhledem k tomu, že skutečná pracovní situace je odlišná, může existovat celá řada různých způsobů řízení, od jednoduché programovací automatizace, mikroprocesorového řízení až po řízení malých počítačů a tak dále.
Charakteristika a základní požadavky na řídicí systém robota
Pro implementaci dobrého řízení robota je důležité znát vlastnosti řízeného robota a z toho, co víme o dynamice robota, má tyto vlastnosti:
1. Podstatou robota je nelineární systém. Existuje mnoho faktorů, které způsobují nelinearitu robota, jako je struktura, části převodovky, hnací komponenty a tak dále.
2. Mezi klouby dochází ke spojovacímu efektu, který se projevuje jako pohyb určitého kloubu. Dojde k dynamickým účinkům na ostatní klouby, takže každý kloub musí nést narušení způsobené pohybem jiných kloubů.
3, je časově proměnný systém a dynamické parametry se mění s polohou pohybu kloubu.
Z hlediska použití je robot speciální automatizační zařízení a jeho ovládání má následující vlastnosti a požadavky:
1, víceosé řízení koordinace pohybu pro generování požadované pracovní trajektorie. Protože pohyb ruky robota je syntézou veškerého pohybu kloubu, aby se ruka pohybovala podle stanoveného zákona, je nutné řídit koordinaci každého kloubu, včetně trajektorie pohybu, sekvence akcí a dalších aspektů koordinace.
2, vysoká přesnost polohy, velký rozsah rychlostí
3. Statická chybovost systému by měla být malá
4. Koeficient chyby rychlosti každého spoje by měl být pokud možno konzistentní
5, poloha bez překmitu, dynamická odezva co nejrychlejší
6, je třeba použít plus (mínus) ovládání rychlosti
7, z provozního hlediska je požadováno, aby řídicí systém měl dobré rozhraní člověk-stroj, aby se co nejvíce snížily požadavky na operátora
8. Z hlediska nákladů na systém je nutné co nejvíce snížit náklady na hardware systému a ke zlepšení výkonu řídicího systému se používá více softwarových servo metod.
Režim ovládání robota:
Neexistuje jednotný standard pro klasifikaci režimu řízení průmyslových robotů:
1. Režim ovládání akce robota
2. Režim ovládání pohybu robota
(1. Režim řízení polohy robota: režim řízení polohy - režim pevné polohy, režim vícebodové polohy, režim řízení servomotoru; Režim řízení dráhy: plynulé řízení trajektorie, řízení z bodu do bodu)
(2. Režim řízení rychlosti robota: režim řízení rychlosti - řízení s pevnou rychlostí, řízení s proměnnou rychlostí; Režim řízení zrychlení - režim řízení s pevnou akcelerací, režim řízení s proměnným zrychlením)
(3. Režim ovládání síly robota)
Režim řízení sekvence akcí robota
3. Režim ovládání výuky robota
(1. Výuka se skutečným robotem: přímá výuková metoda - výkonová úroveň je oddělena od výuky a servoúroveň je propojena s výukou; výuková metoda na dálku - výuková metoda výukový box, výuková metoda s joystickem, výuková metoda master-slave)
(2. Žádná výuka robota: nepřímá výuková metoda – číslo modelu robota, číslo speciálního nástroje; Off-line výuková metoda -- zobrazení číselného vstupu, grafické zobrazení, softwarová výuka jazyků)
Struktura a princip činnosti řídicího systému robota
Průmyslový robotický systém se obvykle dělí na dvě části: tělo mechanismu a řídicí systém. Prvky řídicího systému robota zahrnují především počítačový hardwarový systém a software pro řízení provozu, vstupní/výstupní zařízení a zařízení, pohonný systém, senzorový systém.
Řídicí systém průmyslového robota je důležitou součástí robota pro dokončení úkolu, který má být stanoven. Základní funkce jsou:
1. Funkce paměti
2. Vyučovací funkce
3, s funkcí kontaktu periferního zařízení
4, funkce nastavení souřadnic
5, rozhraní člověk-stroj
6. Rozhraní senzoru
7. Funkce polohovacího serva
8. Diagnostika chyb a bezpečnostní ochranná funkce