Pokud jde o přesné strojní zařízení, volba mezi servomotorem a krokovým motorem může znamenat významný rozdíl. Jedním z hlavních rozdílů mezi těmito dvěma je jejich nízkofrekvenční charakteristika. Krokové motory mají tendenci trpět nízkofrekvenčními vibracemi při nízkých otáčkách, které mohou být škodlivé pro chod stroje. Je to dáno povahou jejich činnosti, jejímž výsledkem je pevný rezonanční bod. Mnoho ovladačů krokových motorů zahrnuje automatické výpočty tohoto rezonančního bodu, které upravují řídicí algoritmus tak, aby byly vibrace potlačeny.
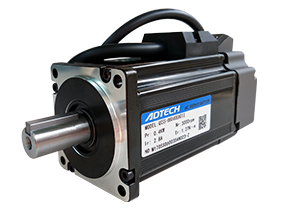
Střídavé servomotory pracují hladce i při nízkých rychlostech a mají vestavěné funkce potlačení rezonance. Tyto motory mají schopnost kompenzovat problémy s mechanickou tuhostí a zahrnují schopnost frekvenční analýzy, která dokáže detekovat body mechanické rezonance, což usnadňuje nastavení systému.
Dalším kritickým rozdílem mezi servomotory a krokovými motory je jejich provozní výkon. Krokové motory používají řízení s otevřenou smyčkou, což znamená, že vysoká spouštěcí frekvence nebo velká zátěž mohou vést k jevu známému jako zmeškané kroky nebo zablokování rotoru. Stejně tak zastavení motoru při vysokých otáčkách může způsobit překmitání. Pro zachování přesnosti ovládání by mělo být zrychlení a zpomalení pečlivě řízeno. Naproti tomu systémy střídavého servomotoru používají řízení s uzavřenou smyčkou a přímo vzorkují zpětnovazební signály kodéru. Zahrnují polohové a rychlostní smyčky a netrpí vynechanými kroky nebo překmity, což vede k spolehlivějšímu výkonu ovládání.
Volba mezi servomotory a krokovými motory pro přesné stroje závisí na konkrétních požadavcích aplikace. Je třeba vzít v úvahu faktory, jako jsou charakteristiky zatížení, provozní prostředí a požadovaná přesnost řízení. Přesto je jasné, že servomotory nabízejí ve srovnání s krokovými motory vynikající výkon a spolehlivost.
Pokud jde o přesné strojní zařízení, výběr motoru může mít významný dopad na výkon a přesnost. Dva běžně používané motory v přesných strojích jsou servomotor a krokový motor. Zatímco oba motory slouží k podobnému účelu, existují výrazné rozdíly v jejich konstrukci a výkonu.
Mezi servomotory a krokovými motory je jejich momentově-frekvenční charakteristika. Krokové motory mají s rostoucí rychlostí klesající točivý moment a při vyšších rychlostech točivý moment drasticky klesá. To omezuje krokové motory na maximální provozní rychlost přibližně 300-600 ot./min. Na druhou stranu AC servomotory dodávají konstantní točivý moment v rámci jejich jmenovitého rozsahu otáček typicky 2000-3000 RPM a udržují konstantní výstupní výkon nad jmenovitými otáčkami.
Jejich rychlost odezvy. Krokovým motorům může trvat až 200-400 milisekund, než zrychlí z nuly na svou pracovní rychlost, která se obvykle pohybuje v rozsahu několika stovek otáček za minutu. Na druhou stranu AC servosystémy mají vynikající akcelerační výkon. Například 400W AC servomotor od společnosti Delta může dosáhnout své jmenovité rychlosti 3000 RPM během několika milisekund, což z něj dělá skvělou volbu pro aplikace, které vyžadují rychlé řízení start-stop.
Ve vysoce náročných aplikacích výkon střídavého servomotoru daleko převyšuje výkon krokového motoru. I když v Číně existuje široká škála průmyslových odvětví, mnoho z nich stále dohání špičkové produkty a akumulace potřebné pro vývoj pokročilých elektronických zařízení. S neustálými inovacemi a vývojem však bude mezera v přesných strojích brzy překlenuta.
Výběr správného motoru pro přesné stroje je zásadní a pochopení rozdílů mezi servomotory a krokovými motory je zásadní pro správnou volbu. Střídavé servomotory vynikají ve vysokorychlostních a vysoce přesných aplikacích, zatímco krokové motory jsou vhodnější pro nízkorychlostní a málo přesné aplikace.
Pokud jde o přesné obráběcí stroje, volba typu motoru může výrazně ovlivnit výkon. Dva běžně používané typy motorů pro přesné stroje jsou servomotory a krokové motory. Zatímco oba motory mohou dosahovat vysoké přesnosti, existují značné rozdíly v přesnosti jejich ovládání.
Krokové motory, které se dodávají ve dvoufázových i pětifázových hybridních typech, mají obvykle úhel kroku buď 1,8 nebo 0,9 stupně pro dvoufázové, a 0,72 nebo {{ 9}}.36 stupňů pro pětifázové. Na druhou stranu střídavé servomotory dosahují přesnosti řízení prostřednictvím otočného kodéru umístěného na zadní straně hřídele motoru. U motorů s 17-bitovým kodérem přijímač 131 budiče0 72 impulsů pro každou otáčku motoru, což odpovídá impulsu ekvivalentnímu 0,0027466 stupňů. To je zhruba 1/655 pulzního ekvivalentu krokového motoru s úhlem kroku 1,8 stupně.
Stručně řečeno, zatímco servomotory i krokové motory mohou nabídnout vysokou úroveň přesnosti, přesnost řízení dosahovaná servomotory může být výrazně vyšší díky jejich rotačním kodérům. Při výběru typu motoru pro přesný stroj může být pochopení rozdílů v přesnosti řízení zásadní pro výběr správného motoru pro danou práci.